机器人像素画师完整攻略:路径、颜色与绘图程序
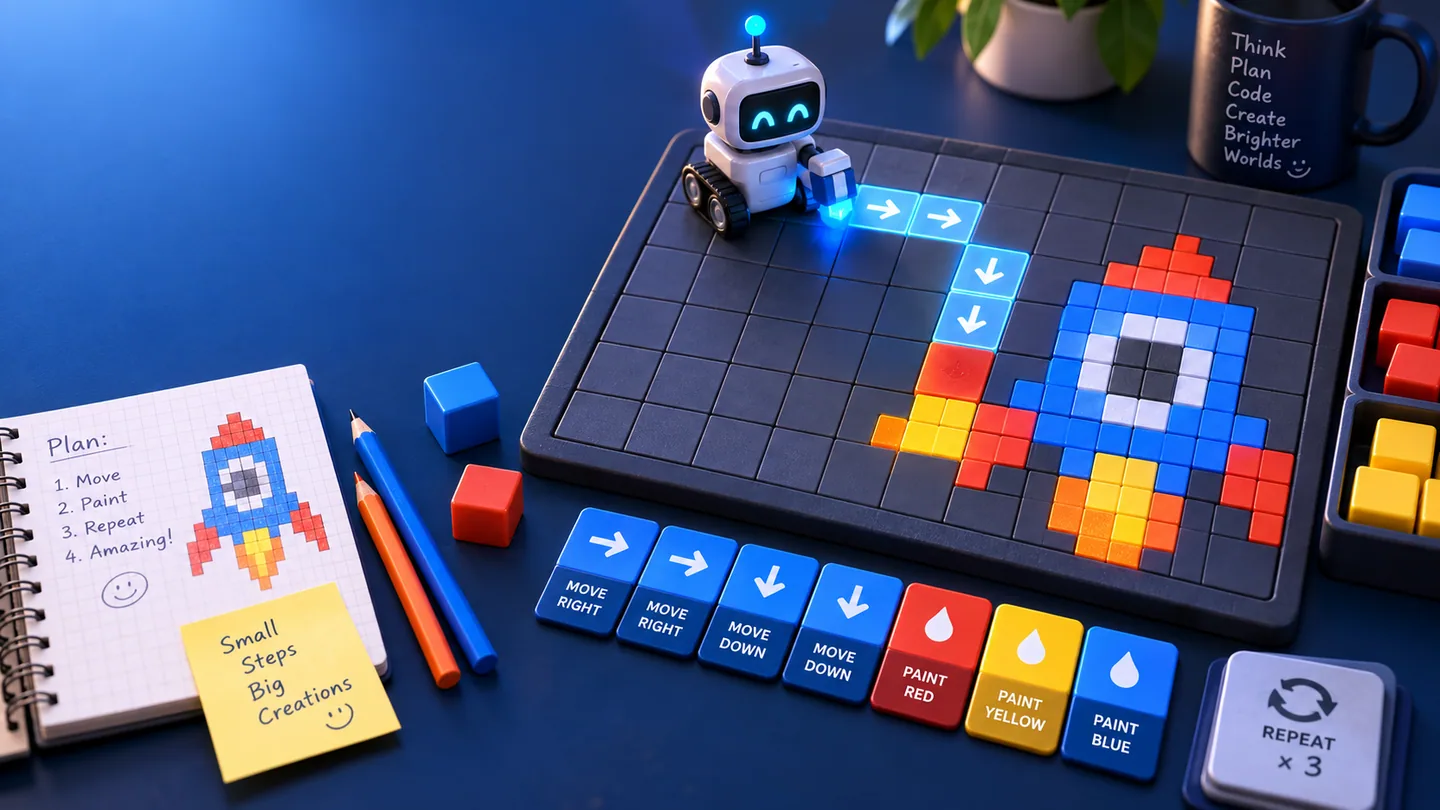
机器人画师把移动程序和像素图案结合起来。除了位置与朝向,还要追踪当前画笔颜色:机器人经过正确格子却使用错误颜色,仍会留下不符合目标的结果。
先理解规则
程序按顺序控制移动、转向和换色。需要在规定步数或积木限制内,把目标像素涂成指定颜色并避免错误涂色。重复上一条可以压缩连续动作,但会重复完整动作及其状态效果。
操作与观察方法
先选择画笔颜色,再添加移动或转向指令。运行时观察目标图与实际路径的第一个差异;清除会删除整个程序,撤销更适合逐步修正。
分阶段攻略
入门阶段
在网格上标记第一个需要上色的目标和机器人初始朝向。先写不压缩的直白程序,每次换色前确认后续连续目标是否使用同一种颜色。
进阶阶段
把图案拆成同色线段。规划路线时优先连续完成同色区域,减少换笔次数;但不要为了少换色走过不该涂的格子。使用重复指令前先展开验证。
挑战与大师阶段
高阶关从终点状态反推最后一条色带,再安排不会交叉污染的访问顺序。比较两条可行路线时,同时计算移动、转向、换色和程序积木数,而不是只看几何距离。
稳定解题流程
-
标出目标色块、空白禁涂格和初始方向。
-
按同色连续区域把绘图任务分段。
-
为每段写换色、移动和转向的直白指令。
-
运行并修正首个错误,通关后再用重复压缩。
常见错误
- 只追踪机器人位置,忘记当前画笔颜色。
- 提前换色或延迟换色,使路径正确但像素错误。
- 为减少积木加入未经验证的重复,放大一个小错误。
训练建议
先完成正确图案,再分别挑战减少换色次数和减少积木数量。每日挑战中尝试自己画小图,再思考哪种扫描路线最适合程序执行。
快速答案
机器人画师把移动程序和像素图案结合起来。除了位置与朝向,还要追踪当前画笔颜色:机器人经过正确格子却使用错误颜色,仍会留下不符合目标的结果。 可以把它作为每一步的总判断标准:行动前先说明这一步满足了什么约束,又为后续保留了什么选择。
一次实战应该怎样思考
第一遍可以从这个方法开始:在网格上标记第一个需要上色的目标和机器人初始朝向。先写不压缩的直白程序,每次换色前确认后续连续目标是否使用同一种颜色。 操作后暂停一下,把实际局面与自己预想的局面对比;若二者不同,先修正判断模型,再继续添加动作。
然后专门测试常见失败的反面:只追踪机器人位置,忘记当前画笔颜色。不要重复这一模式,而是撤销到第一次产生问题的决策点,选择能保留更多合法后续的动作。这样,一次失误就会变成可复用的解题案例。
关卡难度如何升级
低关卡通常只突出一条规则,便于观察每一步的因果关系;进阶关卡会组合两条约束,使操作顺序变得重要;挑战关卡加入相似局面、紧张空间或更长依赖链。真正掌握的标准不是背住答案,而是能解释“为什么这一步安全”。
遇到新关卡时可分三轮检查:
-
建图: 标出固定目标、可移动元素、禁止状态和稀缺空间。
-
计划: 只设定一个很快能验证的短期里程碑。
-
复核: 达成后确认下一阶段仍然可行,再继续操作。
常见问题
玩机器人像素画师时,第一步应该关注什么?
先找本攻略开头描述的最强约束。强制动作、狭窄通道、有限容量或唯一候选可以最快缩小选择范围。
为什么“合法的一步”最后会变成坏棋?
因为当前合法并不代表未来可解。本游戏中最值得警惕的模式是:只追踪机器人位置,忘记当前画笔颜色。 提交操作前至少向后预测一到两步。
怎样判断自己是否真的进步?
每次只追踪一个指标:重开次数、撤销次数、步数、准确率,或能否解释每个选择。只有在正确率稳定时,更短用时才有意义。
每日挑战和分享挑战与普通关卡有什么区别?
三者使用相同核心规则。每日挑战提供按日期统一的题目;分享链接则保留某个具体关卡或局面,让两位玩家可以在同一条件下公平比较思路。
核心术语
- 状态: 决定下一步合法操作所需的全部信息。
- 约束: 用来排除不可能选择的规则。
- 前瞻: 操作前预测一步或多步之后的结果。
- 死路: 表面合法,但已经无法到达目标的局面。
- 效率: 每一步带来的有效进展,而不是操作是否频繁。
刻意练习方法
第一遍只求完整通关,不追求成绩。第二遍在第一次犹豫处停下,写出两个候选动作,分别预测后果,再选择其一;撤销只用于验证预测。第三遍则尝试删掉一次不必要的往返或猜测。
“每日挑战”适合训练迁移能力,避免只记住固定关卡顺序;“分享挑战”适合交流解法,把完全相同的题目发给他人,比较双方第一次出现分歧的位置,并讨论各自保留了哪种后续可能。