推箱子完整攻略:站位、死锁与逆向规划
推箱子最重要的限制是只能推、不能拉。每次推动不仅改变箱子位置,也改变机器人下一次能否绕到箱子背后。真正的计划必须同时包含箱子路线和机器人站位路线。
先理解规则
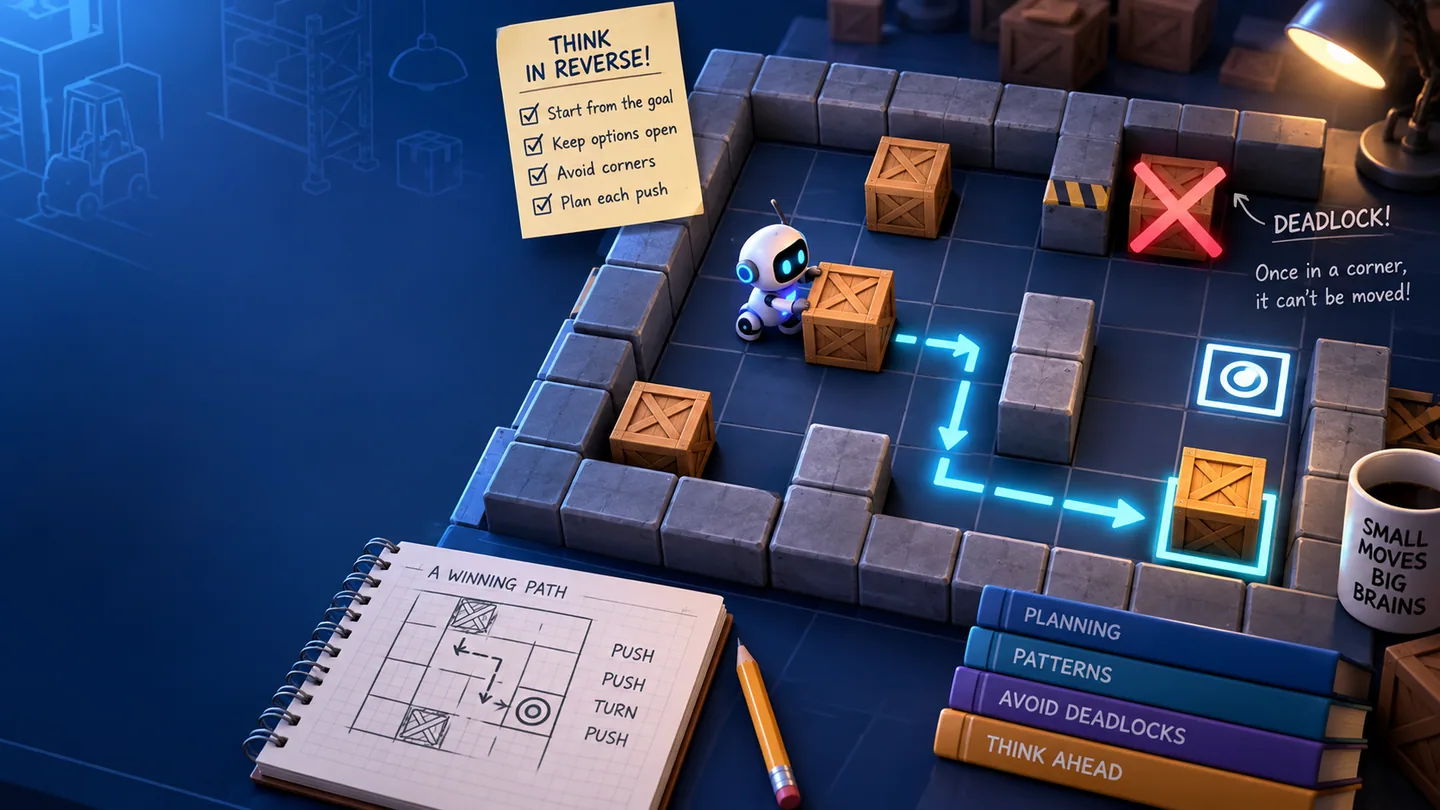
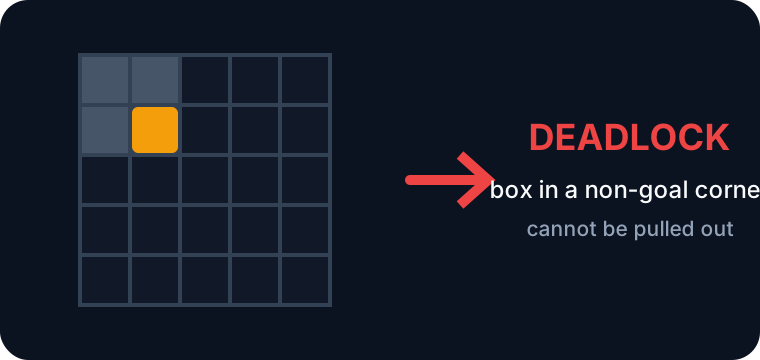
把所有箱子推到目标点即通关。机器人可以在空地移动,但不能穿墙或穿箱;只有箱子前方为空且机器人站在其后方时才能推动。箱子进入非目标墙角通常无法恢复。
操作与观察方法
使用方向键、点击或触摸控制机器人。移动前先区分普通走路与推动箱子;撤销应在发现错误站位时立即使用,不要等多个箱子都改变后再回退。
分阶段攻略
入门阶段
先标记所有非目标墙角,它们是永久死锁格。选择一个箱子和一个目标,从目标向外倒推箱子必须经过的格子,并检查每次推动时机器人是否有背后站位。
进阶阶段
不要按最近距离随意配对箱子和目标。狭窄通道里的目标通常必须由特定箱子完成;先处理深处目标,再处理靠出口目标,避免先放好的箱子堵住通道。
挑战与大师阶段
识别冻结死锁和相互阻挡:两个箱子贴墙并排、箱子堵住机器人绕行环路,都可能让未完成目标失去入口。高阶关先规划箱子推动顺序,再规划每次推动之间的机器人行走。
稳定解题流程
-
标记死角、窄道、目标和机器人可绕行区域。
-
从最受限制的目标反推可到达的箱子。
-
逐次验证箱子前方空位和机器人后方站位。
-
先完成深处目标,并持续保留其他箱子的运输通道。
常见错误
- 只看箱子离目标多近,不检查能否站到背后。
- 把箱子推到墙边后才发现无法横向移动。
- 过早占据通道入口处的目标,封死更深目标。
训练建议
每次推动前问三个问题:推后箱子安全吗、机器人还能绕行吗、是否挡住其他箱子?把步行与推动次数分开复盘,优先减少不可逆的推动错误。
快速答案
推箱子最重要的限制是只能推、不能拉。每次推动不仅改变箱子位置,也改变机器人下一次能否绕到箱子背后。真正的计划必须同时包含箱子路线和机器人站位路线。 可以把它作为每一步的总判断标准:行动前先说明这一步满足了什么约束,又为后续保留了什么选择。
一次实战应该怎样思考
第一遍可以从这个方法开始:先标记所有非目标墙角,它们是永久死锁格。选择一个箱子和一个目标,从目标向外倒推箱子必须经过的格子,并检查每次推动时机器人是否有背后站位。 操作后暂停一下,把实际局面与自己预想的局面对比;若二者不同,先修正判断模型,再继续添加动作。
然后专门测试常见失败的反面:只看箱子离目标多近,不检查能否站到背后。不要重复这一模式,而是撤销到第一次产生问题的决策点,选择能保留更多合法后续的动作。这样,一次失误就会变成可复用的解题案例。
关卡难度如何升级
低关卡通常只突出一条规则,便于观察每一步的因果关系;进阶关卡会组合两条约束,使操作顺序变得重要;挑战关卡加入相似局面、紧张空间或更长依赖链。真正掌握的标准不是背住答案,而是能解释“为什么这一步安全”。
遇到新关卡时可分三轮检查:
-
建图: 标出固定目标、可移动元素、禁止状态和稀缺空间。
-
计划: 只设定一个很快能验证的短期里程碑。
-
复核: 达成后确认下一阶段仍然可行,再继续操作。
常见问题
玩推箱子时,第一步应该关注什么?
先找本攻略开头描述的最强约束。强制动作、狭窄通道、有限容量或唯一候选可以最快缩小选择范围。
为什么“合法的一步”最后会变成坏棋?
因为当前合法并不代表未来可解。本游戏中最值得警惕的模式是:只看箱子离目标多近,不检查能否站到背后。 提交操作前至少向后预测一到两步。
怎样判断自己是否真的进步?
每次只追踪一个指标:重开次数、撤销次数、步数、准确率,或能否解释每个选择。只有在正确率稳定时,更短用时才有意义。
每日挑战和分享挑战与普通关卡有什么区别?
三者使用相同核心规则。每日挑战提供按日期统一的题目;分享链接则保留某个具体关卡或局面,让两位玩家可以在同一条件下公平比较思路。
核心术语
- 状态: 决定下一步合法操作所需的全部信息。
- 约束: 用来排除不可能选择的规则。
- 前瞻: 操作前预测一步或多步之后的结果。
- 死路: 表面合法,但已经无法到达目标的局面。
- 效率: 每一步带来的有效进展,而不是操作是否频繁。
刻意练习方法
第一遍只求完整通关,不追求成绩。第二遍在第一次犹豫处停下,写出两个候选动作,分别预测后果,再选择其一;撤销只用于验证预测。第三遍则尝试删掉一次不必要的往返或猜测。
“每日挑战”适合训练迁移能力,避免只记住固定关卡顺序;“分享挑战”适合交流解法,把完全相同的题目发给他人,比较双方第一次出现分歧的位置,并讨论各自保留了哪种后续可能。